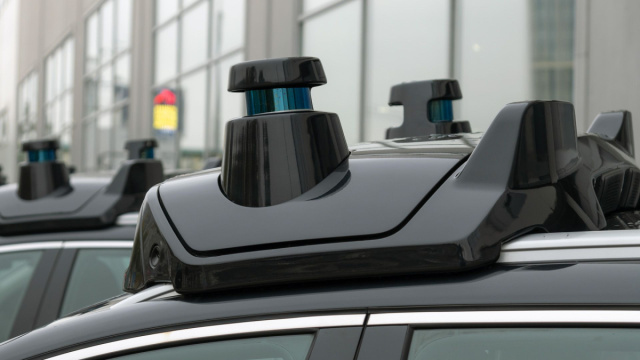
La rapida diffusione dei veicoli autonomi sta spostando il dibattito dalla mera promessa tecnologica a una questione regolatoria cruciale: stabilire quando un sistema di guida senza conducente possa essere considerato abbastanza sicuro per operare sulle strade pubbliche. Attualmente, manca ancora uno standard di sicurezza universalmente riconosciuto. Non esiste un equivalente dell’esame di guida umano per valutare in modo oggettivo le prestazioni reali di un Automated Driving System (ADS), ovvero l'insieme di software e hardware che controllano il veicolo.
Questa lacuna è al centro dell'attenzione, mentre la NHTSA (National Highway Traffic Safety Administration) si impegna a definire criteri federali per misurare le performance di questi sistemi.
La sfida della valutazione: tra test industriali e fiducia pubblica
Finora, la valutazione della sicurezza è rimasta prevalentemente nelle mani delle stesse aziende sviluppatrici di robotaxi, camion autonomi e servizi di mobilità. Questa prassi genera un problema significativo in termini di fiducia pubblica e comparabilità. Ogni operatore può adottare metriche, scenari di test e soglie di accettazione differenti, rendendo estremamente difficile confrontare l'efficacia di due sistemi diversi. Non è semplice stabilire se entrambi reagiscano in modo coerente e sicuro a situazioni complesse come la presenza di pedoni, incroci trafficati, condizioni meteorologiche avverse o comportamenti imprevedibili degli altri utenti della strada.
Gli attuali standard federali di sicurezza dei veicoli (FMVSS – Federal Motor Vehicle Safety Standards) sono stati originariamente concepiti per le automobili tradizionali. Di conseguenza, veicoli innovativi come i robotaxi di Zoox, o concept privi di volante e pedali, non rientrano facilmente in normative pensate per specchietti retrovisori, comandi fisici e postazioni di guida umane. La sfida non si limita all'aggiornamento di componenti tecnici specifici, ma richiede la definizione di una competenza minima verificabile del sistema di guida automatizzata nel suo complesso.
La strategia della NHTSA: standard, dati e deroghe controllate
La NHTSA, attraverso un comunicato del 30 luglio 2026, ha delineato una chiara direzione politica.
L'obiettivo è accelerare l'innovazione nel settore dei veicoli autonomi, garantendo al contempo una rigorosa supervisione. Ciò avverrà tramite l'introduzione di nuove deroghe, l'aggiornamento delle normative esistenti e, soprattutto, la creazione dei primi standard prestazionali federali per gli AV.
Un elemento centrale di questa strategia è il consorzio A2SCEND, sviluppato in collaborazione con SAE Industry Technologies Consortia. Si tratta di un programma triennale, finanziato con 5 milioni di dollari, specificamente ideato per raccogliere dati e stabilire criteri oggettivi di performance. La visione della NHTSA è che questi criteri costituiranno la base per un futuro standard nazionale unico, essenziale per superare la frammentazione normativa tra le diverse giurisdizioni statali e locali.
Questo rappresenta un passo fondamentale, poiché la sicurezza dei veicoli autonomi non può dipendere esclusivamente da autorizzazioni concesse caso per caso.
Il caso Zoox: un esempio di compromesso regolatorio
In un esempio concreto di questo approccio, la NHTSA ha concesso a Zoox un'autorizzazione temporanea per distribuire fino a 2.500 robotaxi all'anno per un periodo di due anni. Questa deroga è accompagnata da una struttura di controllo adattabile, che permette di monitorare e adeguare la supervisione man mano che la tecnologia di Zoox evolve. Questo caso illustra il compromesso regolatorio attualmente in atto: bilanciare la necessità di promuovere l'innovazione con l'imperativo di garantire la sicurezza pubblica, in attesa di standard definitivi.