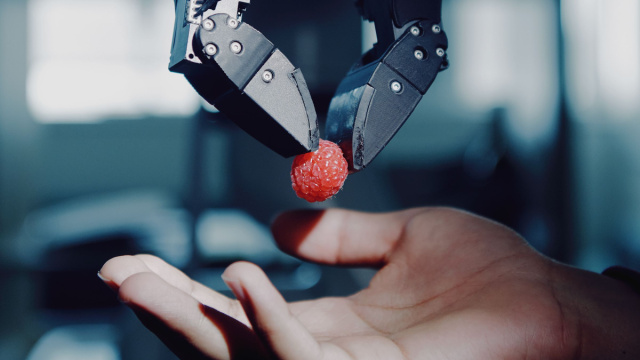
La nuova attenzione su Eka Robotics segnala un passaggio importante per la robotica: non basta più mostrare un braccio meccanico che esegue una demo controllata, serve dimostrare che un sistema può interagire con oggetti reali, irregolari e fragili. La startup ha chiuso un round Series A da 150 milioni di dollari, raggiungendo una valutazione post-money di 1,45 miliardi di dollari. Il cuore del caso non è solo finanziario: è l’idea che la physical AI possa diventare una piattaforma industriale concreta, capace di collegare percezione, forza e azione.
Il Valore della Forza nella Physical AI
L'approccio adottato da Eka Robotics si distingue dai modelli vision-language-action, che collegano immagini, istruzioni e movimenti. Eka si concentra su un paradigma più fisico: input visivi, sensori di forza e decisioni motorie vengono integrati per affrontare il problema dell’"ultimo millimetro", ovvero il momento in cui il robot deve toccare, adattarsi e afferrare un oggetto senza romperlo o perderlo. È qui che la physical AI diventa rilevante: non come semplice estensione dell’AI generativa, ma come intelligenza incorporata in un corpo meccanico.
Un dato chiave evidenzia la capacità del sistema di afferrare circa 1.500 oggetti fino a 1 kg in un’ora, con un’affidabilità superiore al 95%.
Se confermato in ambienti produttivi, questo livello di prestazione renderebbe più credibile l’automazione di attività ancora difficili per i robot tradizionali, come operazioni di pick-and-place su oggetti variabili o la manipolazione di materiali flessibili.
Eka Robotics: Una Startup nel Deep Tech
Eka Robotics, fondata nel 2025, è una startup con sede a Cambridge, negli Stati Uniti, e un team composto da 11 a 50 persone. Le sue aree di specializzazione includono la robotica industriale, l'intelligenza artificiale, l'hardware, il machine learning, la computer vision e la general purpose robotic intelligence. Questo posizionamento strategico riflette l'obiettivo dell'azienda di sviluppare sistemi in grado di apprendere la fisica attraverso il self-supervised learning e il reinforcement learning sim-to-real.
Il team di Eka Robotics vanta competenze di alto livello, con membri provenienti da istituzioni prestigiose come MIT, Berkeley, Harvard, DeepMind e Boston Dynamics. Il cofondatore, Pulkit Agrawal, professore al MIT e responsabile dell’Improbable AI Lab, apporta al progetto una consolidata esperienza nella ricerca su percezione, controllo e apprendimento per rinforzo. Questo aspetto è fondamentale: l'ambizione non si limita alla creazione di un gripper superiore, ma mira a implementare un metodo di apprendimento in grado di simulare estese ore di esperienza robotica per poi applicarle efficacemente nel mondo reale della produzione.